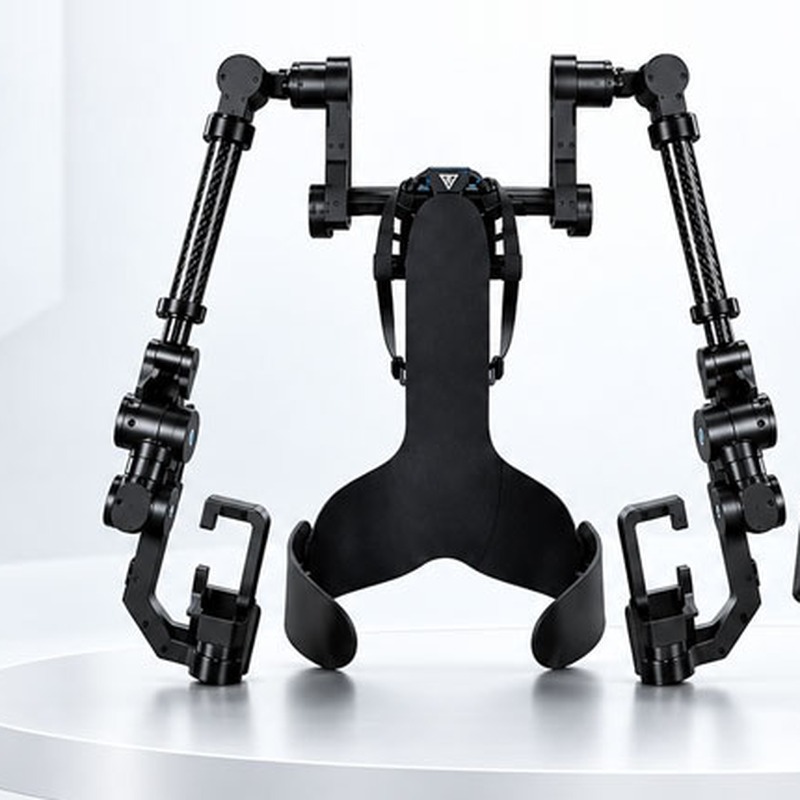
ExoArm-7 Pro는 로봇 원격조종(텔레오퍼레이션)과 체화형 AI(Embodied AI) 데이터 수집을 위해 설계된 경량 웨어러블 시스템입니다. 자체 개발한 고정밀 엔코더 관절 모듈을 탑재해 최대 1000 Hz의 관절 데이터 속도와 밀리초급 저지연 제어를 지원하며, 사람의 팔 동작을 로봇에 정밀하고 자연스럽게 매핑합니다.
경량·고정밀·고효율 핵심 부품으로 구성된 2.6 kg 웨어러블 구조에 차세대 엔코더 관절 모듈을 적용했습니다. 14자유도(DOF) 양팔 구성으로 자연스러운 팔 동작을 캡처하면서 모션 제어의 정밀도와 안정성을 높여, 확장 가능한 체화형 AI 데이터 수집을 위한 실용적인 솔루션을 제공합니다.
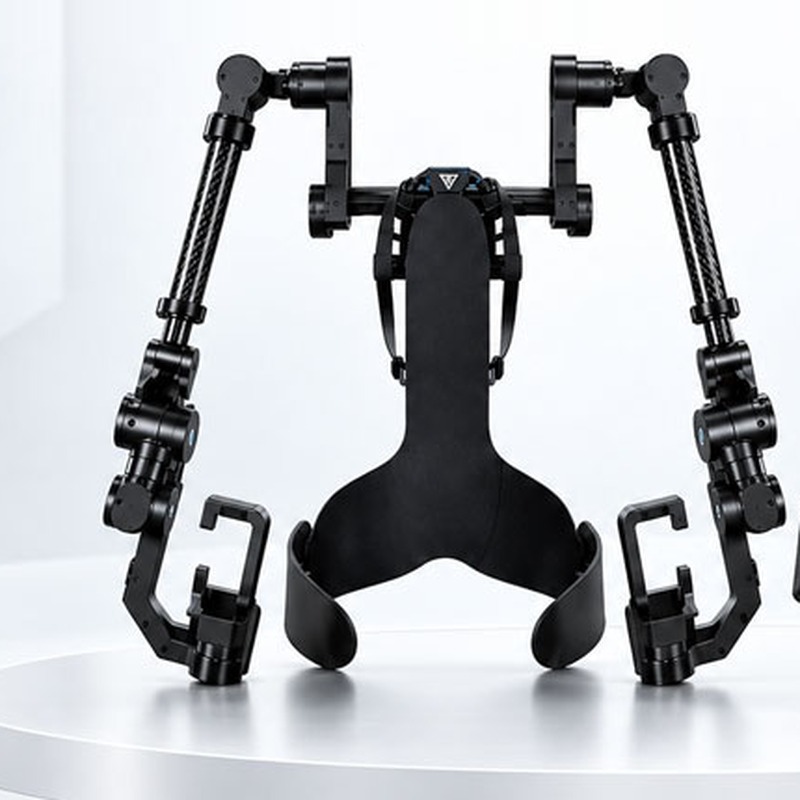
모션 캡처 14DOF | 관절 데이터 분해능 14-bit | 샘플링 (이론상 최대) 1000 Hz |
제어 지연 밀리초급 저지연 | 무게 (백팩 지지대 제외) 2.6 kg | 모션 센싱 듀얼 IMU |
활용 분야
- 양팔 로봇 원격조종
- 체화형 AI(Embodied AI) 데이터 수집
- 인간 시연(Human Demonstration) 데이터 수집
- 모방 학습(Imitation Learning) 데이터셋 구축
- VLA 데이터 수집
- 로봇 연구 및 교육
주요 특징
- 14DOF 양팔 모션 캡처: 팔당 7개, 총 14개의 패시브 관절로 사람의 자연스러운 팔 동작을 캡처해 양팔 로봇 원격조종과 모션 데이터 수집에 활용합니다.
- 고정밀 위치 피드백: 14비트 관절 데이터로 미세한 각도 변화까지 감지해 모션 제어 정확도를 높입니다.
- 자체 개발 엔코더 관절 모듈: 각 관절 모듈은 기계적 한계를 조정할 수 있고, 최대 10 N·m의 하중 지지 토크를 지원합니다. 모듈당 무게는 약 60 g입니다.
- 고속 샘플링 및 저지연: 이론상 최대 1000 Hz의 고속 샘플링과 밀리초급 저지연 제어로 빠르게 응답합니다.
- 듀얼 IMU 모션 센싱: 두 개의 IMU로 동작과 방향 추적 범위를 넓혀 더 완전한 원격조종 데이터를 수집합니다.
- 경량 인체공학 설계: 2.6 kg 경량 구조와 인체공학적 착용 설계로 작업자의 부담을 줄여 편안하게 원격조종과 데이터 수집을 할 수 있습니다.
- 퀵 릴리스 착용 조끼: 빠르게 착용하고 벗을 수 있어 원격조종 전 준비 시간을 줄입니다.
- 길이 조절식 카본 파이버 링크: 텔레스코픽 카본 파이버 링크로 작업자의 팔 길이와 착용 조건에 맞게 조정합니다.
- 전용 핸들 및 크로스 플랫폼 소프트웨어: 전용 컨트롤 핸들과 옵션 장갑 어댑터로 원격조종 기능을 확장하며, 시각화 인터페이스는 Windows·macOS·Linux를 지원합니다.
- 공식 SDK 및 무료 연동 지원: 공식 SDK와 무료 연동 지원으로 로봇 플랫폼 연동과 개발을 돕습니다.
착용 구조
- 인체공학 백팩 시스템
- 어깨 지지 프레임
- 길이 조절식 텔레스코픽 카본 파이버 링크
- 허리 스트랩
- 핸들 장착 및 빠른 교체 지원
컨트롤 핸들
두 개의 전용 컨트롤 핸들에 햅틱 리니어 트리거, TMR 2축 조이스틱, 사용자 지정 버튼, 모드 스위치를 통합해 동작과 명령을 하나의 제어 시스템에서 처리합니다.
- 아날로그 제어 채널: 햅틱 리니어 트리거는 연속 입력과 진동 피드백을 제공하고, TMR 2축 조이스틱은 반응성 높은 다방향 동작 명령을 지원합니다.
- 디지털 제어 채널: 조이스틱 누름 입력, 사용자 지정 버튼 9개, 모드 스위치로 개별 명령, 사용자 기능, 동작 모드 전환을 지원합니다.
- 시각화 조작 인터페이스: Windows·macOS·Linux에서 사용할 수 있는 크로스 플랫폼 시각화 인터페이스를 제공합니다.
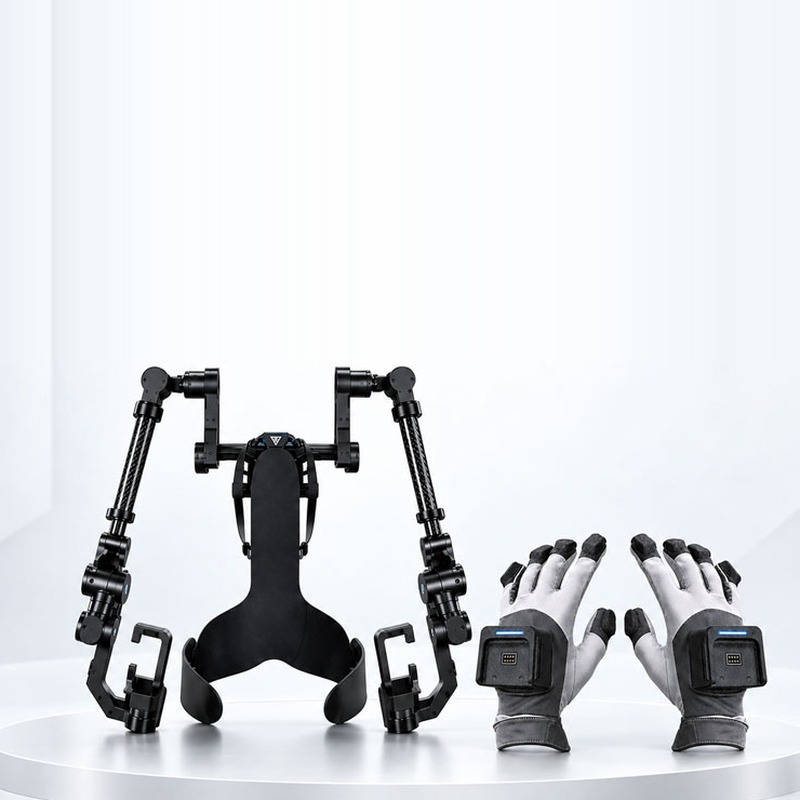
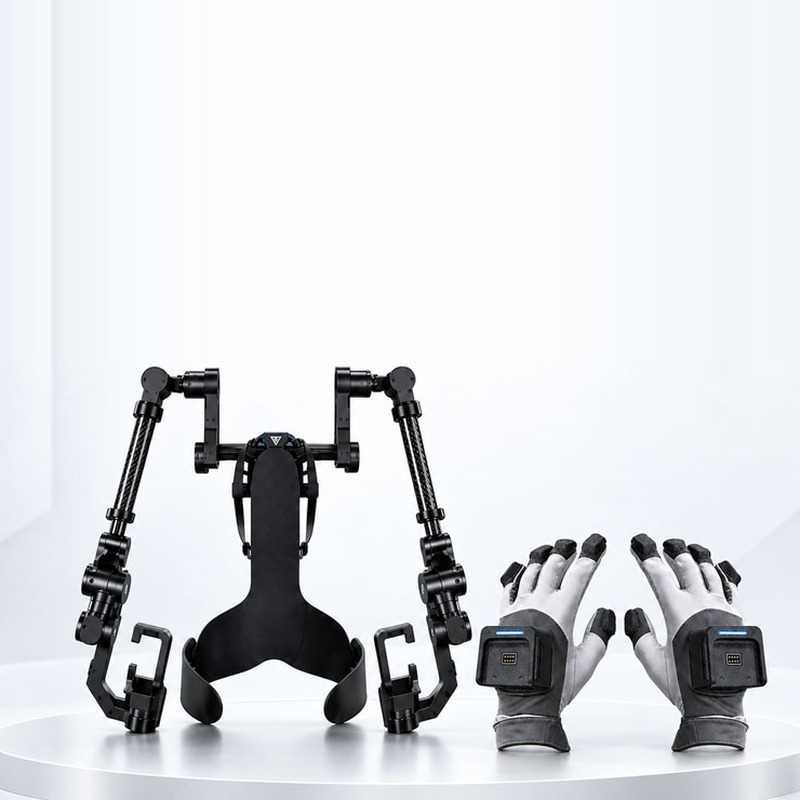
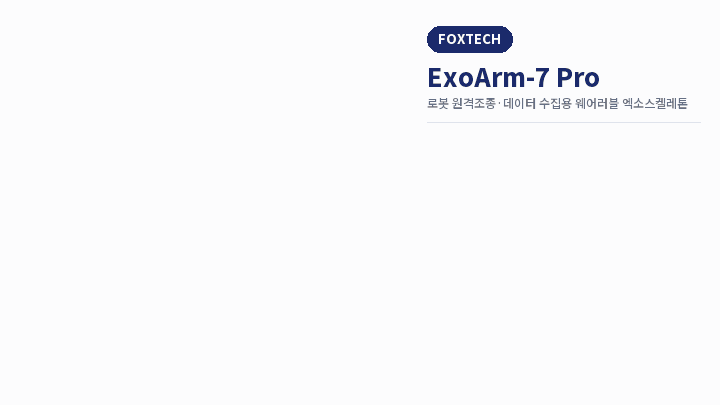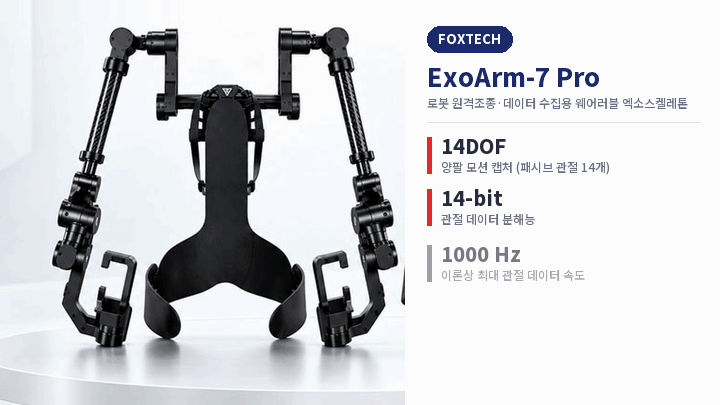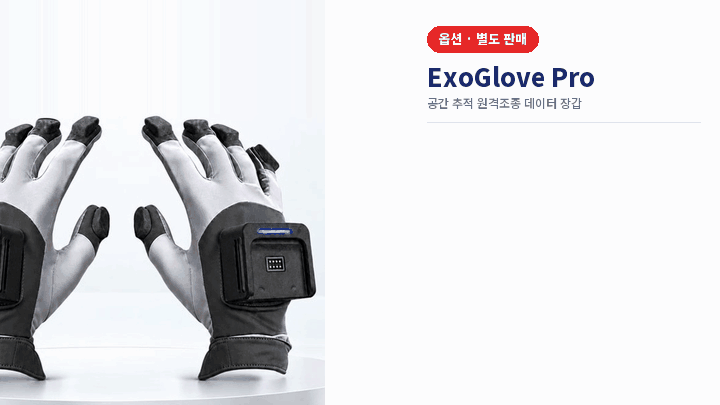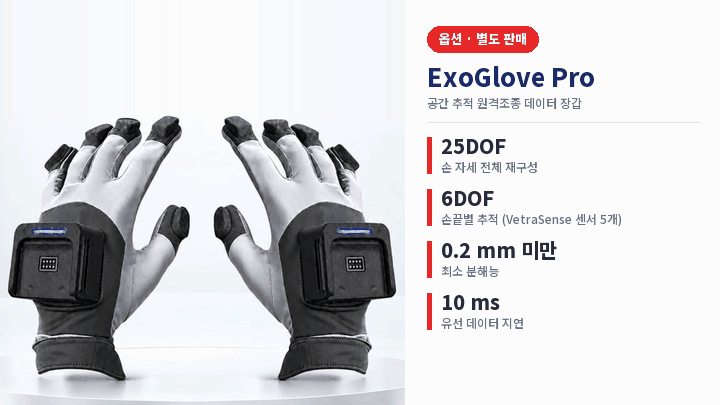
옵션: ExoGlove Pro 공간 추적 데이터 장갑 (별도 판매)
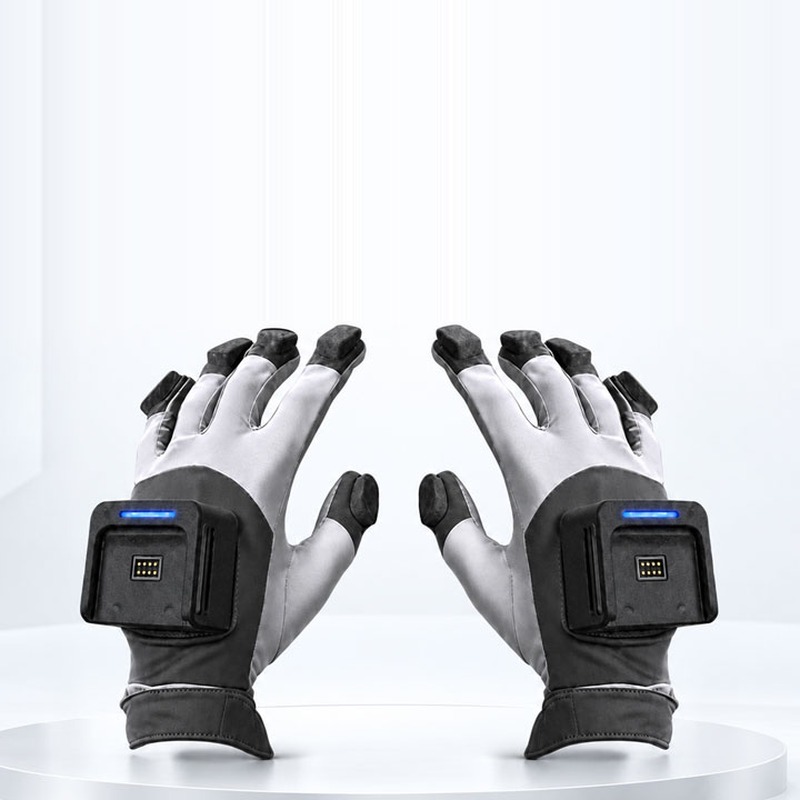
ExoGlove Pro는 자체 공간 추적 기술을 적용한 원격조종 데이터 장갑으로, 고정밀 손 동작 캡처와 저지연 원격조종을 제공합니다. VetraSense 센서 5개만으로 25자유도(DOF) 손 자세 전체를 재구성하며, 각 손끝은 6DOF 추적과 조절 가능한 진동 피드백을 지원합니다. 단독으로 사용하거나 ExoArm-7 Pro와 연결해 팔 동작부터 손가락 끝 동작까지 이어지는 모션 캡처로 확장할 수 있습니다.
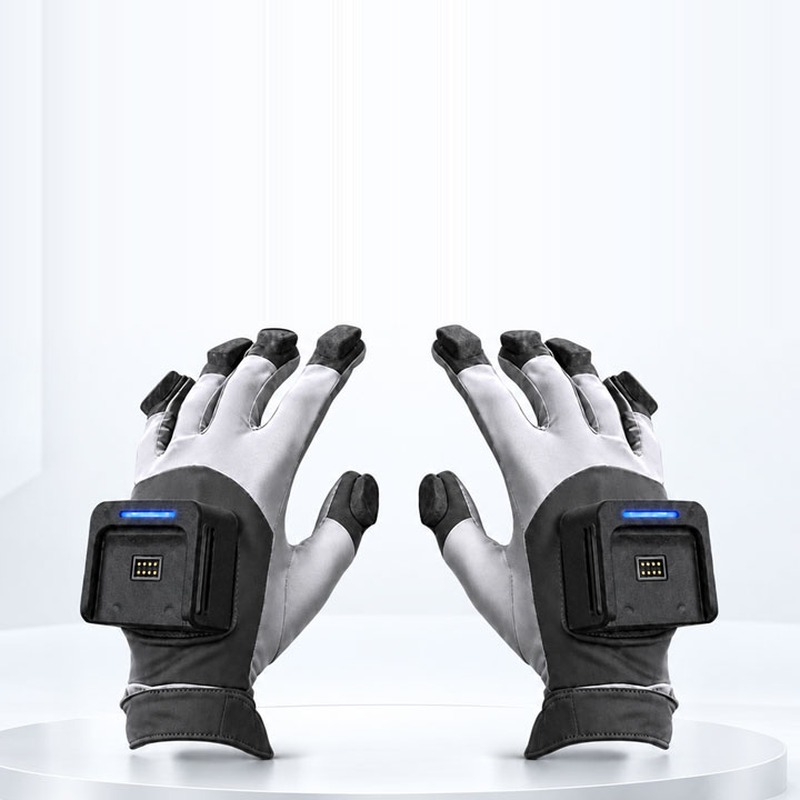

ExoGlove Pro 시연: 장갑을 낀 손의 동작을 로봇 핸드가 따라 움직입니다.
손 자세 재구성 25DOF | 손끝 추적 6DOF × 5 | 최소 분해능 0.2 mm 미만 |
샘플링 속도 180 Hz 이상 | 유선 데이터 지연 10 ms | 무선 데이터 지연 30 ms |
- 모듈형 구조: 손끝 모듈, 핸드 모듈, 배터리 모듈, 연결 모듈을 쉽게 장착하고 분리할 수 있습니다.
- 표준화된 모듈과 확장 인터페이스로 유지보수와 업그레이드가 간편합니다.
- 전자 부품을 분리하면 장갑을 세탁할 수 있어 장기 사용 비용을 줄입니다.
- 멀티 플랫폼 SDK와 자체 모션 리타게팅 알고리즘으로 다양한 로봇 핸드 및 로봇 플랫폼과 연동할 수 있습니다.
※ ExoGlove Pro는 별도 판매 옵션이며, ExoArm-7 Pro 기본 패키지에는 포함되지 않습니다.